养殖水域机器人/ 养殖水域巡检
养殖水域巡检
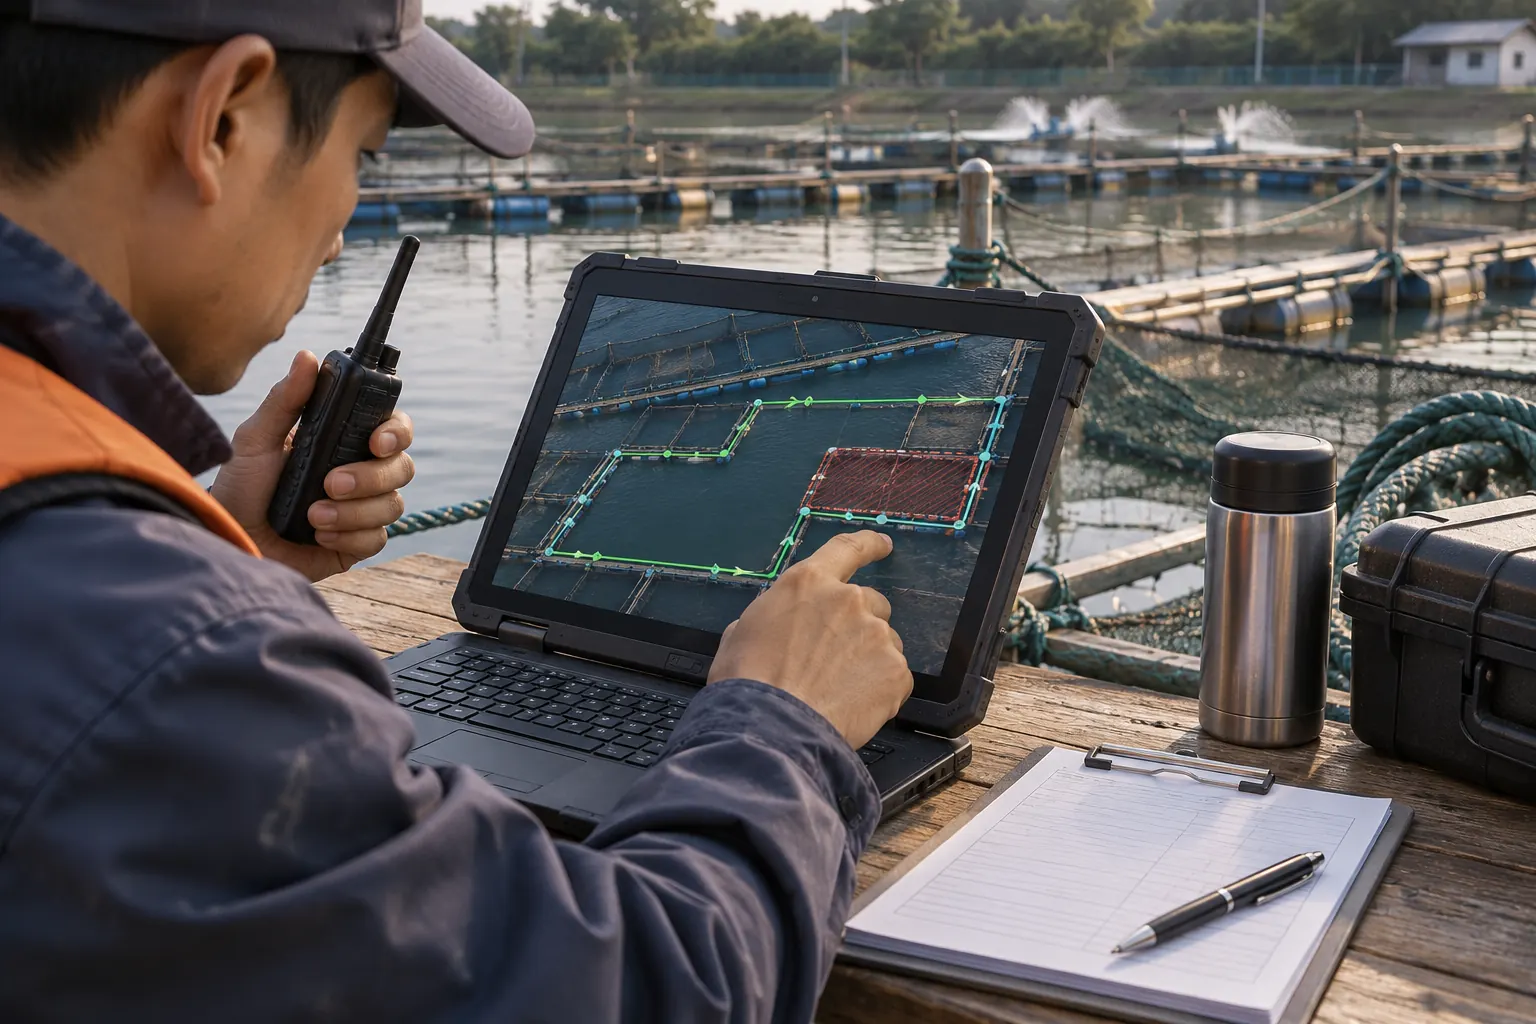
养殖巡检路线需避开网具、绳索和日常作业区域。养殖操作会改变场地状态,路线更新应与现场排班同步。
选型与应用说明
原理与关键区别
养殖巡检路线需避开网具、绳索和日常作业区域。养殖操作会改变场地状态,路线更新应与现场排班同步。
具体核对步骤
- 将网具与禁入范围画入图
- 记录投喂和其他作业窗口
- 逐日检查可下水及回收点
容易误判的地方
旧路线不能自动覆盖新布置的网具。
本方向输入与判断
设施布局、网具、巡检对象
巡检结果怎样交给养殖人员?
检查航路及人员作业冲突
保留记录
布局图与巡检问题记录
适用边界
不预设适用于全部养殖水域
原始资料阅读
[S1] Guidelines and Standard Procedures for Continuous Water-Quality Monitors
https://www.usgs.gov/publications/guidelines-and-standard-procedures-continuous-water-quality-monitors-station-operation
已阅读 USGS 官方出版摘要并核对官方收录目录;全文报告曾返回 403,不声称阅读全文或适用所有场景。
[S2] Chapter 21 Aeration and Oxygenation in Aquaculture
https://www.fao.org/4/x5744e/x5744e0m.htm
已阅读该历史技术章节的昼夜变化部分;具体物种、地区和当前养殖处置须另行专业确认,不照搬文中阈值。
沟通前准备
复核记录字段
1. 将网具与禁入范围画入图
2. 记录投喂和其他作业窗口
3. 逐日检查可下水及回收点
同时填写配置与版本、观察结果、待解决事项、责任人和复核日期。
从一个具体需求,开始下一步。
产品、场景、条件与期望结果,我们一起梳理。